

Обзор OpenCDA
OpenCDA - уровень оркестрации сценариев CAVISE. Он связывает логику автоматизированного вождения с миром CARLA и при необходимости синхронизирует тот же эксперимент с SUMO и Artery. Сценарий описывает в YAML мир, транспортные средства, придорожные устройства, датчики, поведение при вождении, сервисы обмена данными, метрики и атаки. opencda.py загружает эту конфигурацию и выполняет цикл симуляции.
Для настройки и первого запуска выполните Установка и Первая симуляция.
Возможности OpenCDA
Область |
Доступные возможности |
|---|---|
Оркестрация сценариев |
Детерминированные миры CARLA с настраиваемыми картами, погодой, шагами симуляции, транспортными средствами, RSU, пунктами назначения, фоновым трафиком и начальными значениями генераторов. |
Автоматизированное вождение |
Локализация, восприятие с помощью камер и LiDAR, управление картами, контроль безопасности, планирование маршрутов и траекторий, PID-управление, автопилот CARLA и движение в колонне. |
Совместная симуляция |
Двунаправленная синхронизация трафика CARLA–SUMO и обмен данными с сетевыми симуляциями Artery через CAPI. |
Кооперативные приложения |
Сервисы поведения транспортных средств и RSU, включая публикацию состояния, запросы на движение и управление, а также клиентские и серверные процессы AIM. |
Кооперативное восприятие |
Многоагентное восприятие на основе OpenCOOD с визуализацией, экспортом прогнозов и настраиваемыми метриками оценки. |
Эксперименты по безопасности |
Декларативные атаки на сервисы поведения и атаки AdvCP на конвейеры кооперативного восприятия. |
Оценка и сбор данных |
Запись CARLA, сохранение данных датчиков, структурированные журналы и метрики локализации, поведения при вождении, движения в колонне и кооперативного восприятия. |
Демонстрация сценария
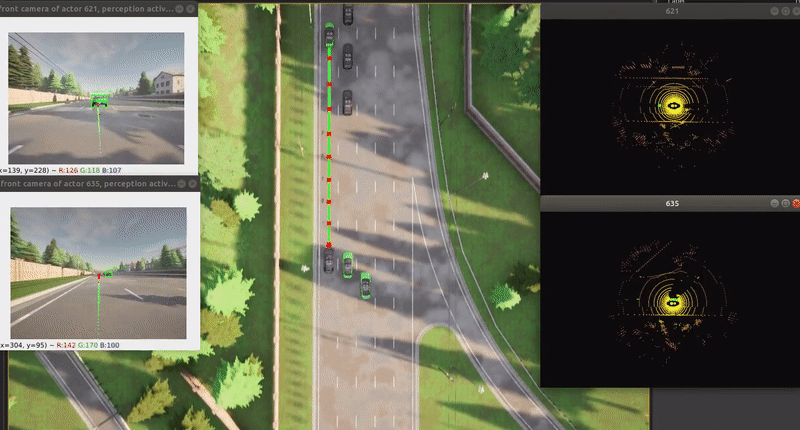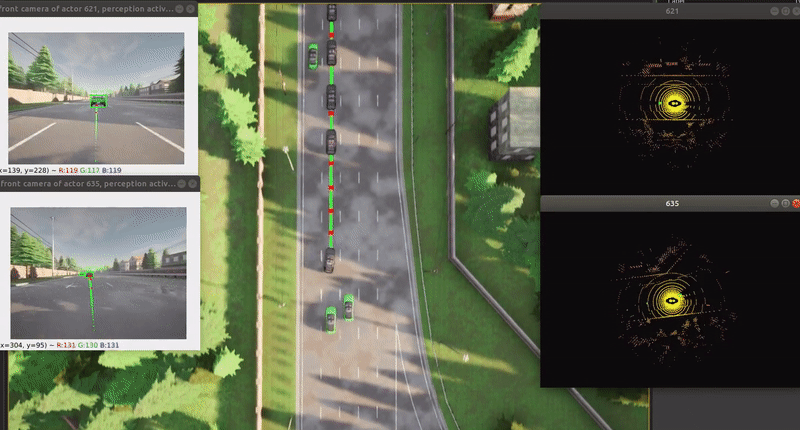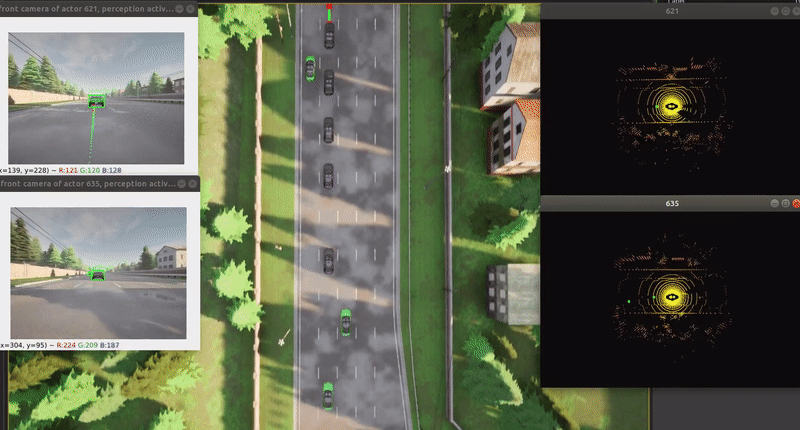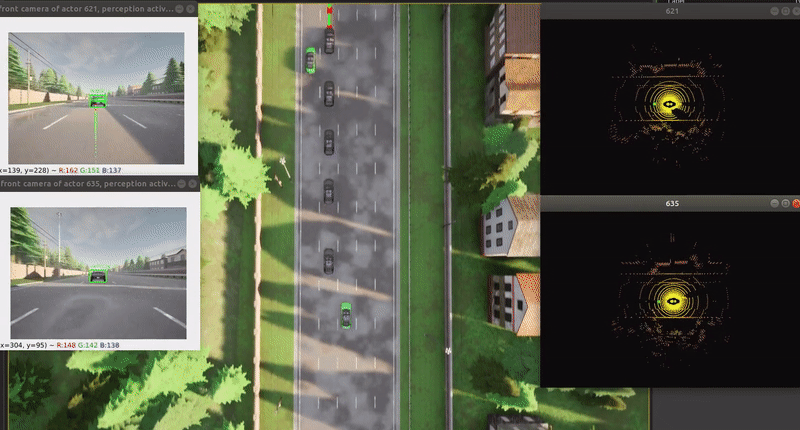
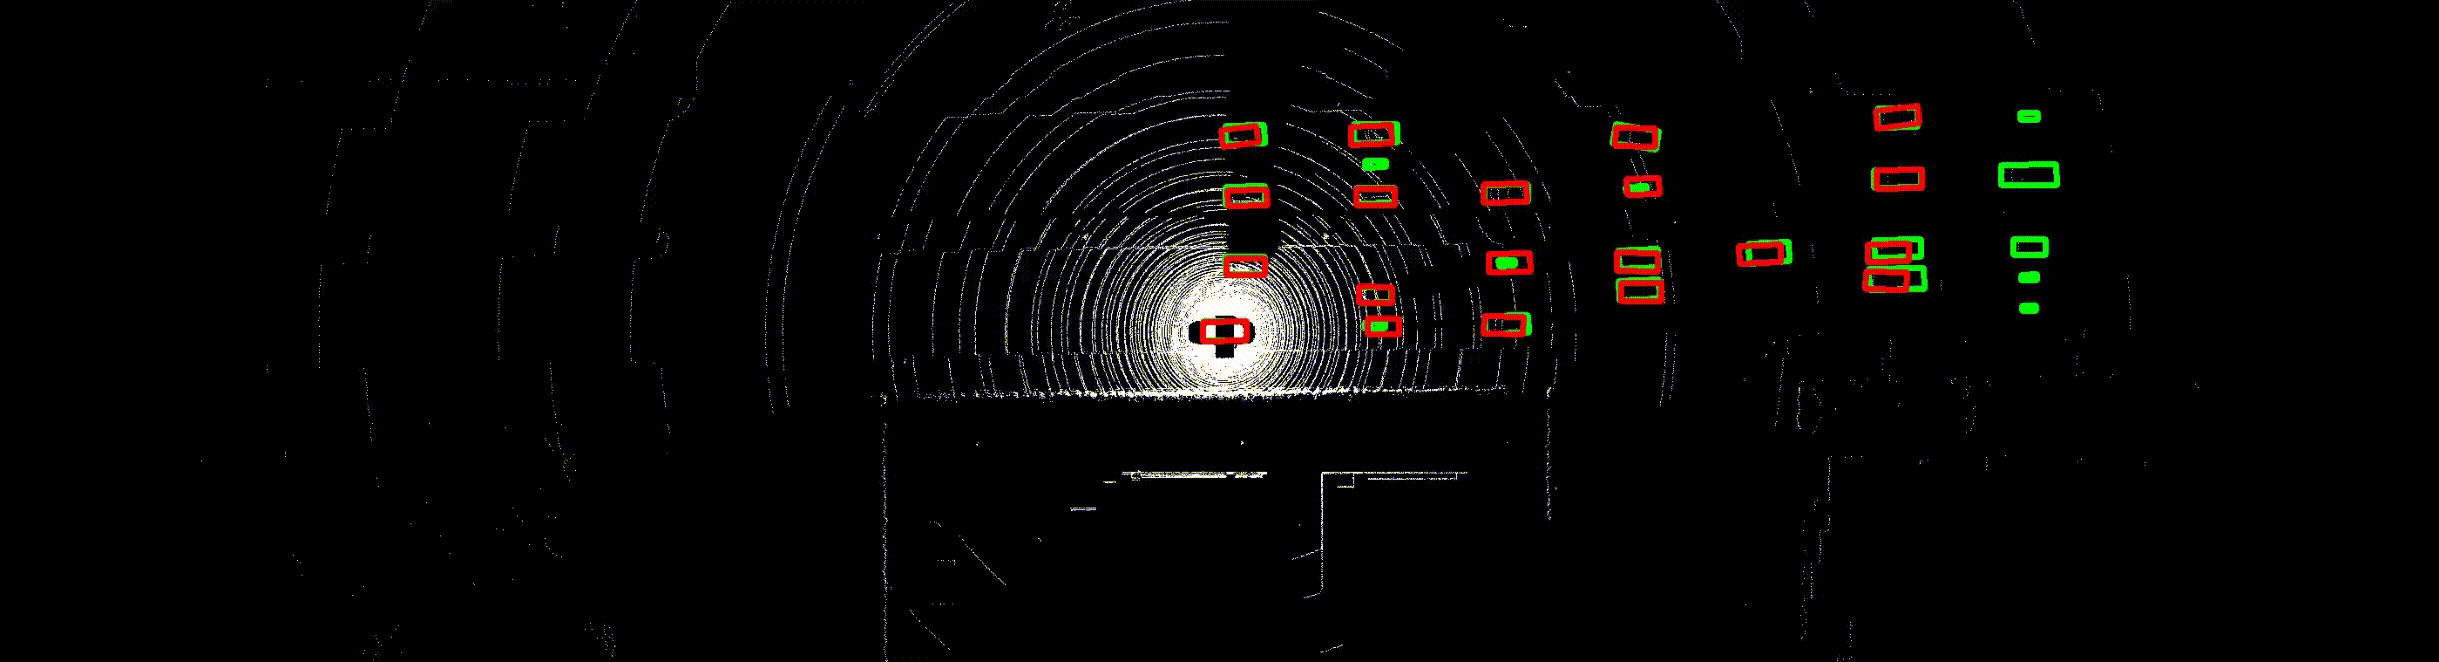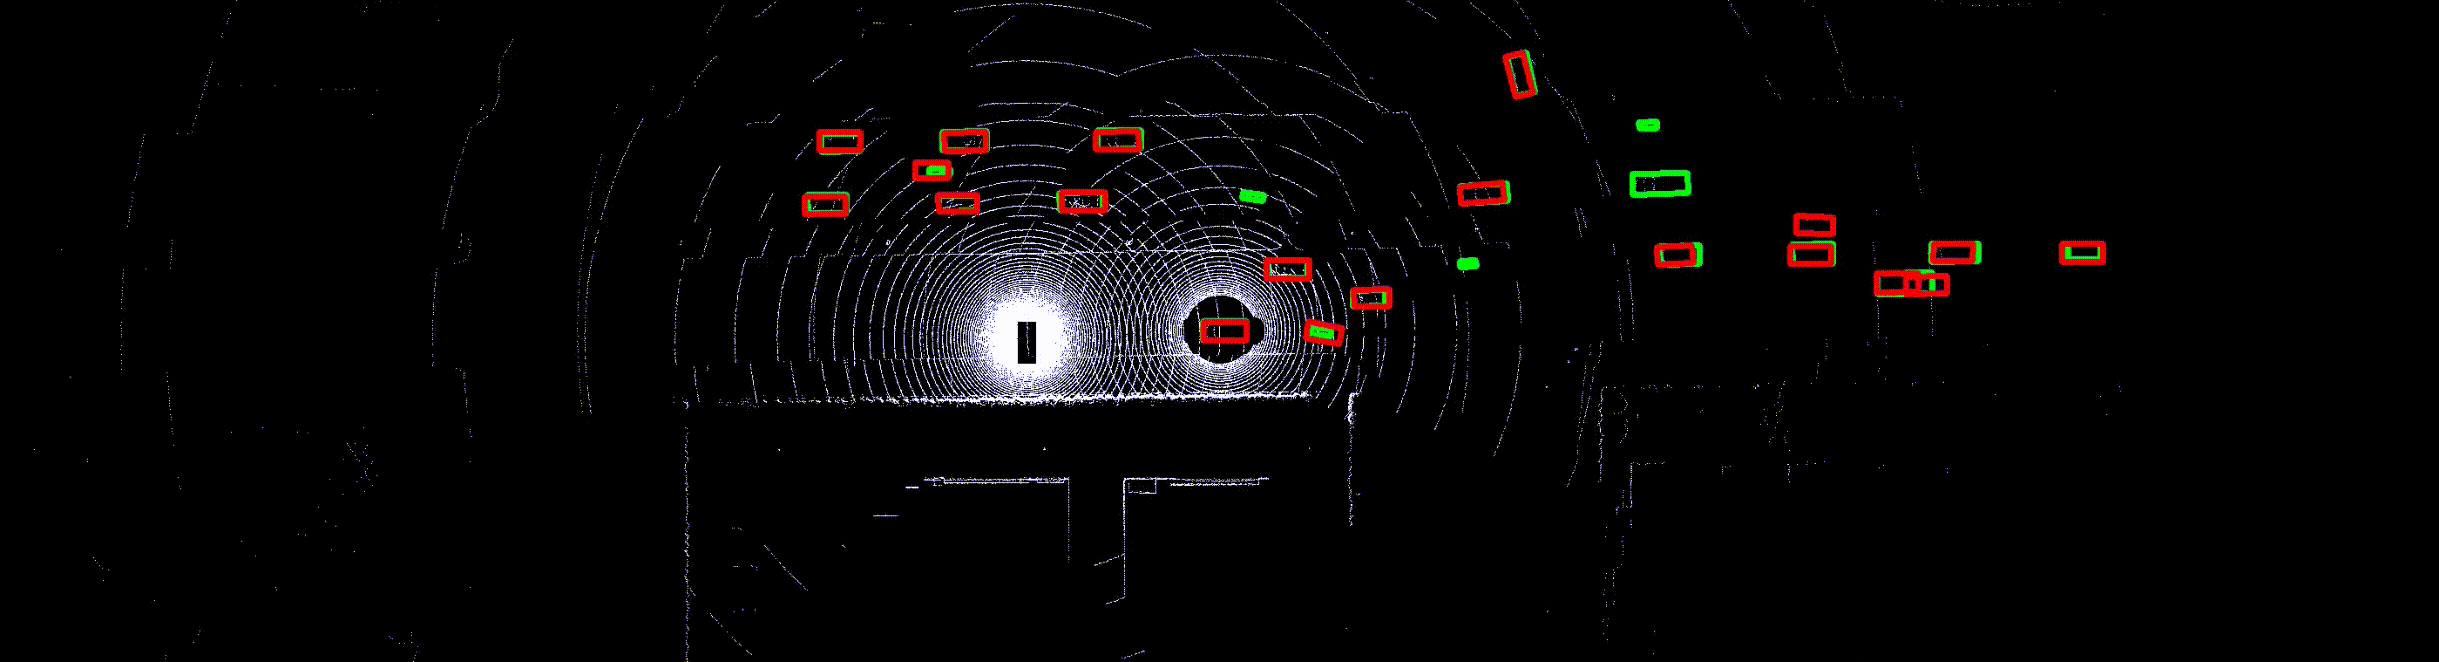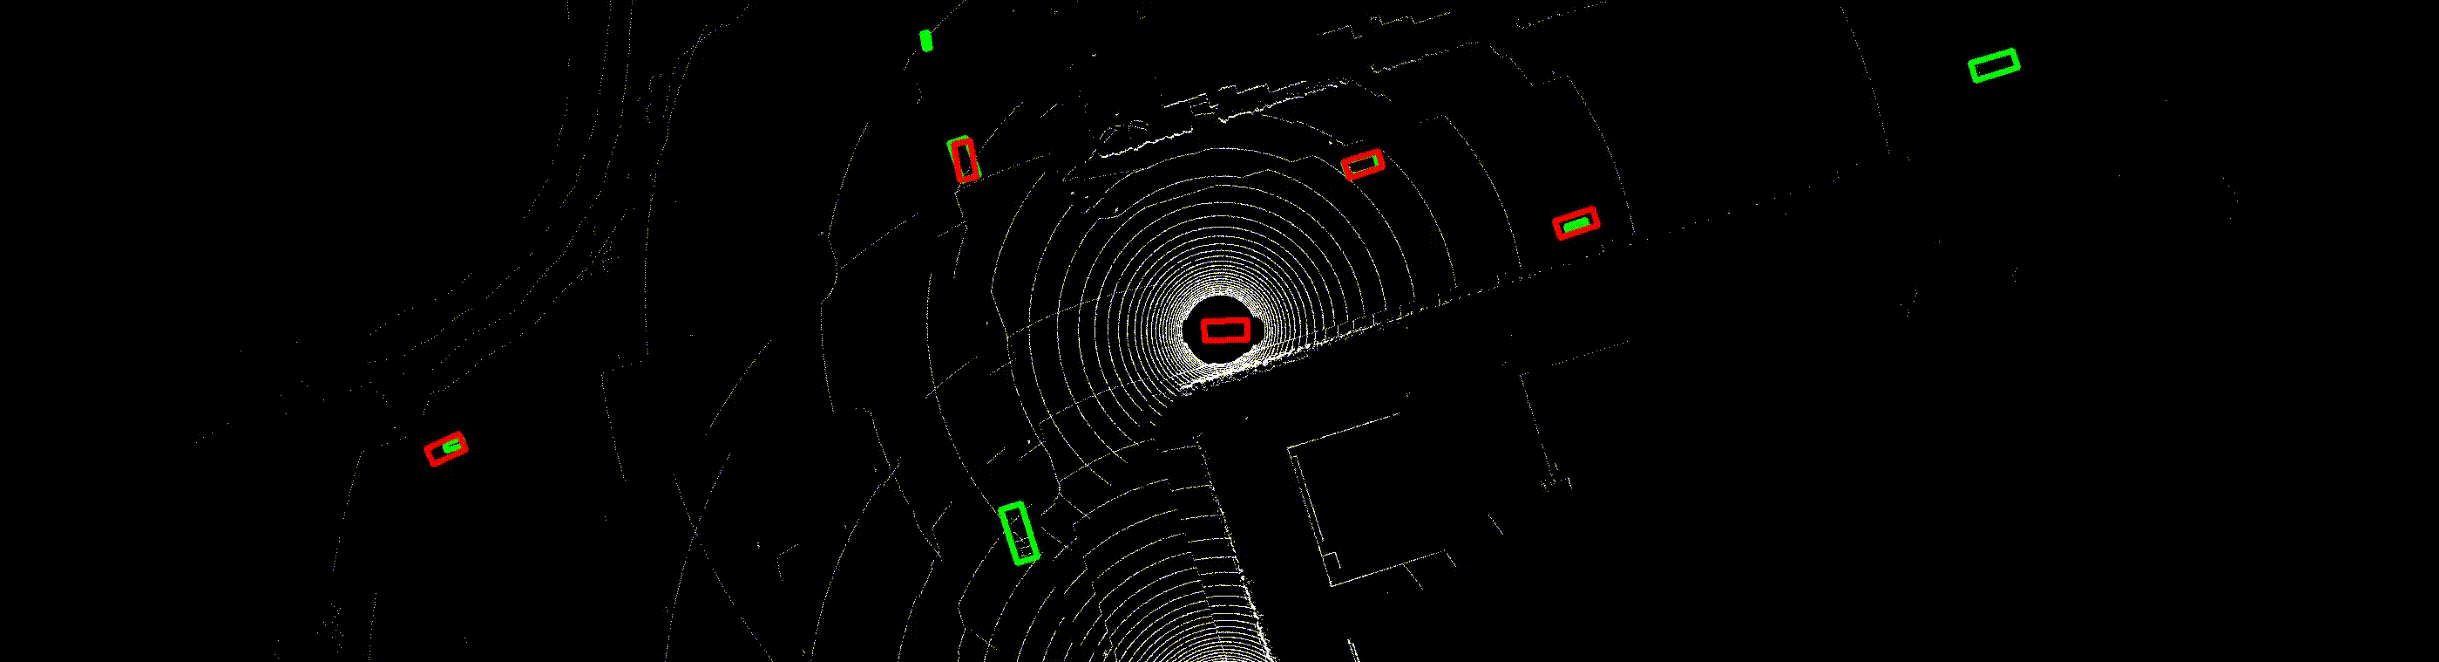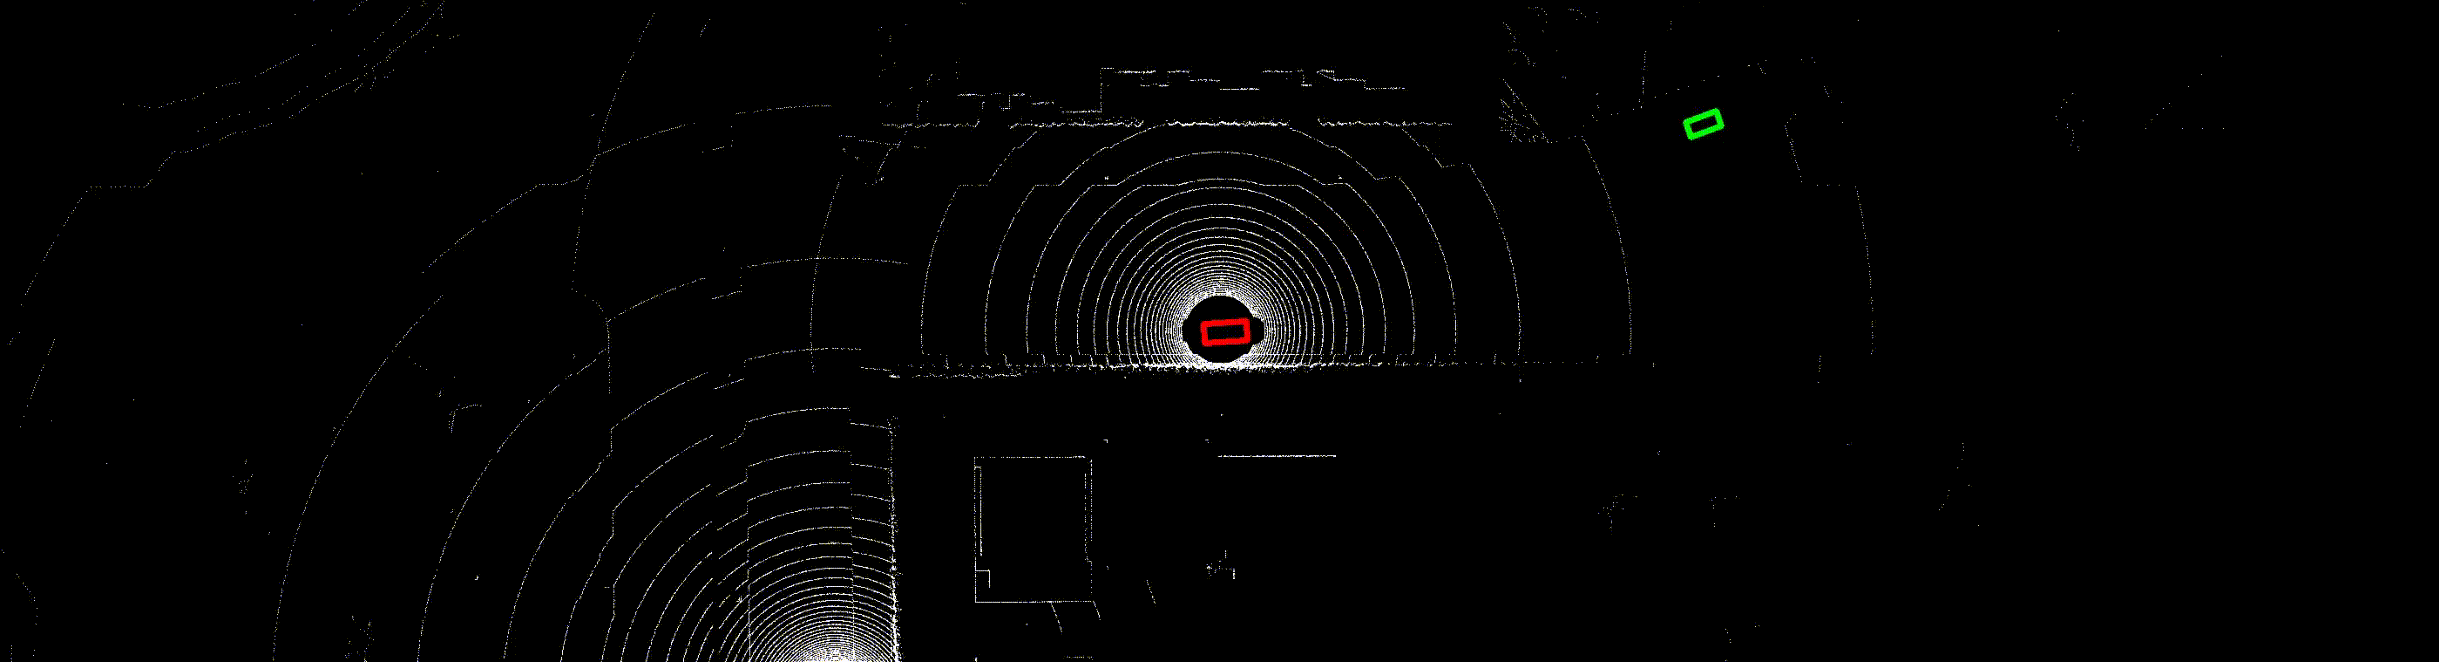
Демонстрация кооперативного восприятия
Сценарий v2xp_datadump_town06_carla демонстрирует кооперативное восприятие с подключённым транспортным средством и придорожной инфраструктурой. Первое представление показывает объединённые обнаружения в сцене CARLA. Второе показывает тот же запуск в визуализаторе с высоты птичьего полёта.